1. 기본행렬(Elementary Matrix)의 정의
항등행렬 $I$ 에 단 한 번의 기본 행 연산(Elementary Row Operation)을 적용하여 도출되는 정사각행렬을 기본행렬이라 정의한다. 기본 행 연산은 다음 세 가지로 분류되며, 각 연산에 대응하는 기본행렬이 존재한다.
-
행 교환: 두 행의 위치를 바꾼다.
-
행 스케일링: 한 행에 0이 아닌 상수를 곱한다.
-
행 덧셈: 한 행에 다른 행의 상수배를 더한다.
임의의 행렬 $A$ 에 기본행렬 $E$ 를 좌곱( $EA$ )하는 연산은 행렬 $A$ 에 해당 기본 행 연산을 직접 수행하는 것과 대수적으로 동치이다.
세 가지 기본 행 연산은 모두 수학적으로 역연산이 존재한다. 교환된 행은 다시 교환하여 복구할 수 있고, 상수를 곱한 행은 역수를 곱하여 복구할 수 있으며, 더해진 행은 동일한 상수배를 빼서 복구할 수 있다. 따라서 모든 기본행렬은 가역적(Invertible)이며, 그 역행렬 역시 기본행렬이다.
2. 기본행렬을 통한 역행렬 유도
가우스 소거법의 각 기본 행 연산은 대응하는 기본행렬 $E$ 의 곱으로 환원된다. 행렬 $A$ 를 기약 행 사다리꼴(RREF)인 항등행렬 $I$ 로 변환하는 과정은 다음과 같이 기본행렬들의 연속적인 좌곱으로 나타낼 수 있다.
1단계: 1열 소거 ( $E_1$ )
1행을 기준으로 2, 3, 4행의 1열 성분을 0으로 소거한다. (연산: $R_2 - R_1, R_3 - R_1, R_4 - R_1$ )
2단계: 2열 소거 ( $E_2$ )
2행을 기준으로 3, 4행의 2열 성분을 0으로 소거한다. (연산: $R_3 - 2R_2, R_4 - R_2$ )
3단계: 3행과 4행 교환 ( $E_3$ )
3행 3열의 피벗(2)과 4행 3열의 성분(1) 위치를 교환하여 피벗을 1로 설정한다. (연산: $R_3 \leftrightarrow R_4$ )
4단계: 3열 소거 ( $E_4$ )
3행을 기준으로 1, 2, 4행의 3열 성분을 0으로 소거한다. (연산: $R_1 - 2R_3, R_2 + 2R_3, R_4 - 2R_3$ )
5단계: 4행 스케일링 ( $E_5$ )
4행 4열의 피벗을 1로 설정하기 위해 -1을 곱한다. (연산: $-1 \times R_4$ )
6단계: 4열 소거 ( $E_6$ )
4행을 기준으로 1, 2, 3행의 4열 성분을 0으로 소거한다. (연산: $R_1 + 2R_4, R_2 - 2R_4, R_3 - R_4$ )
결론
행렬 $A$ 에 도출된 기본행렬들을 좌곱한 결과는 항등행렬 $I$ 이다.
역행렬의 정의에 따라 행렬 $A$ 에 $A^{-1}$ 을 곱한 결과는 $I$ 이므로, 기본행렬들의 연속적인 곱은 $A$ 의 역행렬과 동치이다.
3. 기본 행 연산의 기하학적 의미
선형계에 적용되는 기본 행 연산은 기하학적으로 해집합(교점)의 위치를 보존하는 회전 및 스케일 변환이다.
2차원 공간 상의 선형계를 통해 이 과정을 대수적, 기하학적으로 증명한다.
임의의 두 직선 $a_{11}x + a_{12}y = b_1$ 과 $a_{21}x + a_{22}y = b_2$ 의 첨가행렬(Augmented Matrix)은 다음과 같다.
두 직선이 선형독립이고 유일한 교점 $(x_0, y_0)$ 를 갖는다고 상정한다. 기본 행 연산을 통해 기약 행 사다리꼴을 도출하면 첨가행렬은 다음 형태로 변환된다.
이는 두 직선의 방정식에 대한 선형 결합을 통해, 동일한 교점 $(x_0, y_0)$ 을 공유하는 초평면 집합 속에서 법선 벡터가 좌표계의 표준 기저 벡터와 평행해지도록(즉, 직선 자체가 각 좌표축과 직교하도록) 새로운 직선 방정식을 선택하여 해집합을 정렬하는 과정을 의미한다.
간단한 예시를 들어보자.
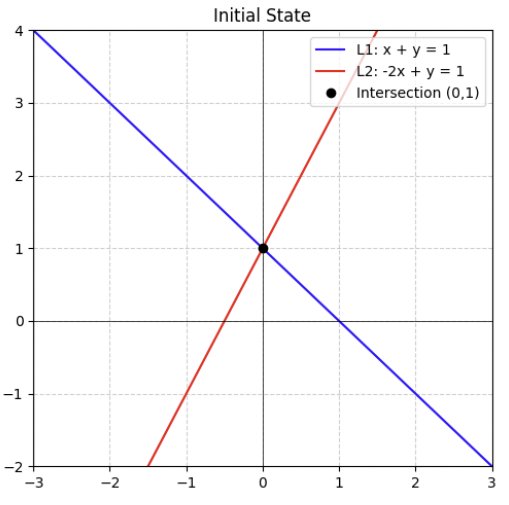
해당 선형계의 교점은 $(0, 1)$ 이다. 첨가행렬의 변환 과정을 통해 기하학적 변화를 추적한다.
- 1단계: $R_2 \leftarrow R_2 + 2R_1$
두 번째 방정식이 $3y = 3$ 으로 변환된다. 기하학적으로 첫 번째 직선 $x + y = 1$ 은 불변하며, 두 직선의 선형 결합으로 도출된 두 번째 방정식은 법선 벡터가 $\begin{bmatrix}-2 \ 1\end{bmatrix}$ 에서 $\begin{bmatrix}0 \ 3\end{bmatrix}$ 으로 변환되어 교점 $(0, 1)$ 을 지나는 기울기 0의 수평선이 된다. 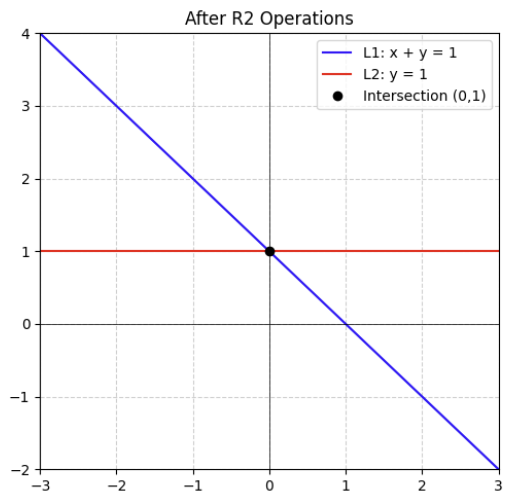{: .img-normal width="400" }
- 2단계: $R_2 \leftarrow \frac{1}{3}R_2$
두 번째 방정식이 $y = 1$ 로 환원된다. 대수적 계수는 축소되었으나, 기하학적 직선의 위치 집합은 보존된다.
- 3단계: $R_1 \leftarrow R_1 - R_2$
첫 번째 방정식이 $x = 0$ 으로 변환된다. 두 번째 수평선 $y = 1$ 은 불변하며, 선형 결합을 통해 첫 번째 방정식의 법선 벡터가 $\begin{bmatrix}1 \ 0\end{bmatrix}$ 으로 변환되어 교점 $(0, 1)$ 을 지나며 y축과 일치하는 수직선 $x = 0$ 이 도출된다. 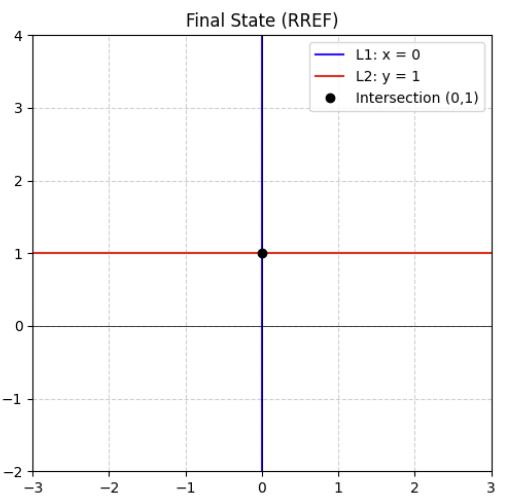{: .img-normal width="400" }
결과적으로 기본 행 연산(행 교환, 스케일링, 상수배 덧셈)은 기하학적으로 선형계의 교점 위치 좌표를 보존하며, 초평면 집합 내에서의 선형 결합을 통해 하이퍼플레인(2차원의 경우 직선)들의 법선 벡터 방향을 변환시켜 결과적으로 각 하이퍼플레인이 좌표축에 직교하도록 방정식을 재구성하는 과정이다.