회전
3.4절에서 논의된 길이와 각도의 보존은 직교 변환 행렬을 갖는 선형 사상의 두 가지 특징이다. 다음에서, 우리는 회전을 기술하는 특정한 직교 변환 행렬들을 더 자세히 살펴볼 것이다.
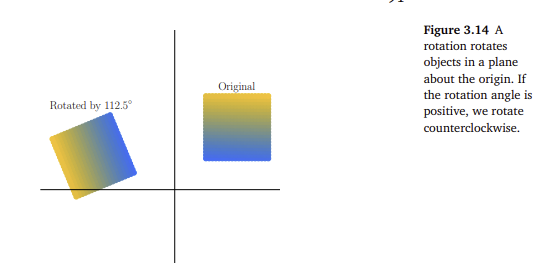
$\quad$ 회전은 평면을 원점을 중심으로 각도 $\theta$ 만큼 회전시키는 선형 사상(더 구체적으로는, 유클리드 벡터 공간의 자기동형사상)이다. 즉, 원점은 고정점이다. 양의 각도 $\theta > 0$ 에 대해, 일반적인 관례에 따라, 우리는 반시계 방향으로 회전한다. 예시는 그림 3.14에 보여지며, 여기서 변환 행렬은 다음과 같다.
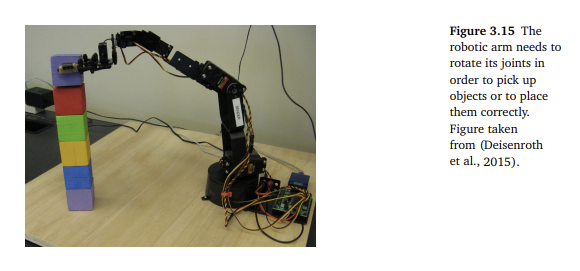
회전의 중요한 응용 분야는 컴퓨터 그래픽스와 로봇 공학을 포함한다. 예를 들어, 로봇 공학에서는 물체를 집거나 놓기 위해 로봇 팔의 관절을 어떻게 회전시켜야 하는지 아는 것이 종종 중요하다(그림 3.15 참조).
3.9.1 $\mathbb{R}^2$ 에서의 회전
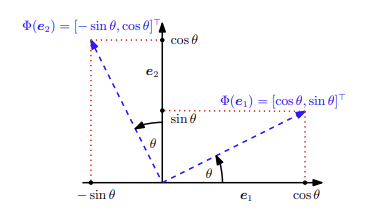
$\mathbb{R}^2$ 의 표준 좌표계를 정의하는 표준 기저 ${e_1 = [1, 0]^\top, e_2 = [0, 1]^\top}$ 를 고려하자. 우리의 목표는 그림 3.16에 묘사된 것처럼 이 좌표계를 각도 $\theta$ 만큼 회전시키는 것이다. 회전된 벡터들은 여전히 선형 독립이며, 따라서 $\mathbb{R}^2$ 의 기저가 된다는 점에 주목하라. 이는 회전이 기저 변경(basis change)을 수행한다는 것을 의미한다.
$\quad$ 회전 $\Phi$ 는 선형 사상이므로 우리는 그것을 회전 행렬 $R(\theta)$ 로 표현할 수 있다. 삼각함수(그림 3.16 참조)는 우리가 $\mathbb{R}^2$ 의 표준 기저에 대한 회전된 축( $\Phi$ 의 상(image) )의 좌표를 결정할 수 있게 해 준다. 우리는 다음을 얻는다.
따라서, 회전된 좌표로 기저 변경을 수행하는 회전 행렬 $R(\theta)$ 는 다음과 같이 주어진다.
3.9.2 $\mathbb{R}^3$ 에서의 회전
$\mathbb{R}^2$ 의 경우와 대조적으로, $\mathbb{R}^3$ 에서는 1차원 축을 중심으로 2차원 평면을 회전시킬 수 있다. 일반적인 회전 행렬을 명시하는 가장 쉬운 방법은 표준 기저 $e_1, e_2, e_3$ 의 상(images)들이 어떻게 회전되어야 하는지 명시하고, 이 상들 $Re_1, Re_2, Re_3$ 가 서로 정규직교함을 확실히 하는 것이다. 그러면 우리는 표준 기저의 상들을 결합하여 일반적인 회전 행렬 $R$ 을 얻을 수 있다.
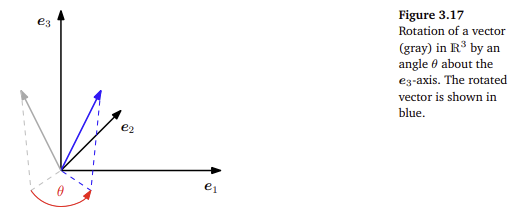
$\quad$ 의미 있는 회전 각도를 갖기 위해, 우리는 3차원 이상의 차원에서 작동할 때 “반시계 방향”이 무엇을 의미하는지 정의해야 한다. 우리는 축을 중심으로 한 “반시계 방향”(평면) 회전이란, 그 축을 “정면으로, 즉 끝(tip)에서 원점을 향해” 바라볼 때의 회전을 의미한다는 관례를 사용한다. 따라서 $\mathbb{R}^3$ 에는 세 개의 표준 기저 벡터를 중심으로 하는 세 가지 (평면) 회전이 있다 (그림 3.17 참조):
- $e_1$ 축(x축)을 중심으로 한 회전
여기서 $e\_1$ 좌표는 고정되고, 반시계 방향 회전은 $e\_2e\_3$ 평면에서 수행된다. - $e\_2$ 축(y축)을 중심으로 한 회전
만약 우리가 $e\_2$ 축을 중심으로 $e\_1e\_3$ 평면을 회전시킨다면, 우리는 $e\_2$ 축의 "끝"에서 원점을 향해 바라봐야 한다. - $e\_3$ 축(z축)을 중심으로 한 회전
그림 3.17이 이것을 묘사한다.
$\to$ $e_1,e_2,e_3$ 을 표준 기저로 가지는 3차원 벡터 공간 내 벡터 $x$ 를 $e_3$ 축을 중심으로 회전 변환을 적용했을 때, $x$ 를 $e_1e_2$ 평면 위로 투영된 성분( $x_{\perp}$ )과 $e_3$ 축 위로 투영된 성분( $x_{\parallel}$ )의 합으로 표현될 수 있다(그림 3.17 참고).
$x$ 를 $e_1e_2$ 평면으로 직교 투영시켜 $x_{\perp}$ 를 얻고, 회전의 영향을 받지 않는 축 성분( $x_{\parallel}$ )도 따로 계산해 둔다:
다음 평면 $e_1e_2$ 를 $\theta$ 만큼 회전시킨다(이때 2차원 회전 행렬이 동일하게 적용됨으로써 3차원 공간에서 회전을 2차원에서 정의할 수 있다):
이후 회전에 영향을 받지 않는 축 성분을 더하면 다음과 같다:
3.9.3 $\mathbb{R}^n$ 에서의 회전
2차원과 3차원에서 $n$ 차원 유클리드 벡터 공간으로의 회전의 일반화는 $n-2$ 개의 차원을 고정하고 회전을 $n$ 차원 공간 내의 2차원 평면으로 제한하는 것으로 직관적으로 설명될 수 있다. 3차원 경우와 마찬가지로, 우리는 임의의 평면( $\mathbb{R}^n$ 의 2차원 부분 공간)을 회전시킬 수 있다.
정의 3.11 (기븐스 회전). $V$ 를 $n$ 차원 유클리드 벡터 공간이라 하고 $\Phi : V \to V$ 를 다음 변환 행렬을 갖는 자기동형사상(automorphism)이라 하자.
여기서 $1 \le i < j \le n$ 이고 $\theta \in \mathbb{R}$ 이다. 그러면 $R_{ij}(\theta)$ 를 기븐스 회전(Givens rotation)이라고 부른다. 본질적으로, $R_{ij}(\theta)$ 는 다음 성분을 가진 단위 행렬 $I_n$ 이다.
2차원(즉, $n=2$ )에서, 우리는 (3.76)을 특수한 경우로서 얻는다.
3.9.4 회전의 성질
회전은 직교 행렬(정의 3.8)로 간주됨으로써 유도될 수 있는 여러 유용한 성질을 보인다:
- 회전은 거리를 보존한다. 즉, $\vert x - y\vert = \vert R_\theta(x) - R_\theta(y)\vert$ 이다. 다시 말해, 회전은 변환 후에도 임의의 두 점 사이의 거리를 변경하지 않고 남겨둔다.
- 회전은 각도를 보존한다. 즉, $R_\theta x$ 와 $R_\theta y$ 사이의 각도는 $x$ 와 $y$ 사이의 각도와 같다.
- 3차원(혹은 그 이상)에서의 회전은 일반적으로 교환 법칙이 성립하지 않는다(not commutative). 따라서, 심지어 같은 점을 중심으로 회전하더라도 회전이 적용되는 순서가 중요하다. 오직 2차원 벡터 회전만이 교환 가능하며, 따라서 모든 $\phi, \theta \in [0, 2\pi)$ 에 대해 $R(\phi)R(\theta) = R(\theta)R(\phi)$ 이다. 이들은 오직 같은 점(예: 원점)을 중심으로 회전할 때만 (곱셈에 대해) 아벨 군(Abelian group)을 형성한다.
$\to$ 회전 행렬은 직교 행렬이기에 회전은 길이와 각도를 보존한다. 아래 증명.
직교행렬 $Q$ 와 벡터 $x,y$ 에 대해 다음이 성립한다:
변환 후의 내적이 변환 전의 내적과 동일하다는 것인데, 이것이 기하학적으로 의미하는 것은 길이와 각도의 보존이다.
길이의 보존: $x$ 자신과의 내적( $\langle x, x \rangle = \Vert x\Vert ^2$ )은 변환 후 내적과 같다( $\langle Qx, Qx \rangle = \langle x, x \rangle$ ). 즉, 변환 후에도 벡터의 길이는 변하지 않는다.
각도의 보존: 내적 값( $x^\top y$ )과 길이( $\Vert x\Vert , \Vert y\Vert$ )가 모두 그대로이므로, 수식 $\cos \theta = \frac{x^\top y}{\vert x\vert \vert y\vert }$ 의 값도 변할 수 없다. 즉, 두 벡터 사이각( $\theta$ )도 변하지 않는다.