선형화와 다변수 테일러 급수
함수 $f$ 의 그래디언트 $\nabla f$ 는 종종 $x_0$ 주변에서 $f$ 의 국소적인 선형 근사(locally linear approximation)를 수행하는 데 사용된다.
여기서 $(\nabla_x f)(x_0)$ 는 $x_0$ 에서 평가된 $x$ 에 대한 $f$ 의 그래디언트이다. 그림 5.12는 입력 $x_0$ 에서 함수 $f$ 의 선형 근사를 시각적으로 보여준다.
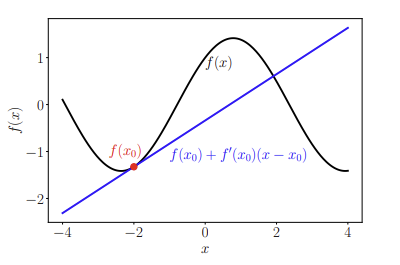
$\to$ 그림 5.12 함수의 선형 근사. 원래의 함수 $f$ 는 1차 테일러 급수 전개를 사용하여 $x_0 = -2$ 지점에서 선형화되었다.
원래의 함수가 하나의 직선으로 근사되었다. 이 근사는 $x_0$ 주변의 국소적인 영역에서는 정확하지만, 기준점 $x_0$ 에서 멀어질수록 근사의 오차는 더 커진다. 식 (5.148)은 $x_0$ 를 기준으로 한 $f$ 의 다변수 테일러 급수 전개 중에서 처음 두 개의 항(상수항과 1차항)만을 고려한 특수한 경우이다. 다음에서는 오차를 줄이고 더 나은 근사를 가능하게 해 줄 일반화된 경우를 논의한다.
정의 5.7 (다변수 테일러 급수). 특정 지점 $x_0$ 에서 매끄러운(smooth) 다음 함수를 고려하자.
기준점과의 차이 벡터(difference vector)를 $\delta := x - x_0$ 로 정의할 때, 지점 $x_0$ 에서의 $f$ 의 다변수 테일러 급수(multivariate Taylor series)는 다음과 같이 정의된다.
여기서 $D_x^k f(x_0)$ 는 $x_0$ 에서 평가된 $x$ 에 대한 $f$ 의 $k$ 차 전도함수(total derivative)를 의미한다.
정의 5.8 (테일러 다항식). 지점 $x_0$ 에서 $f$ 의 $n$ 차 테일러 다항식(Taylor polynomial)은 식 (5.151)의 무한 급수 중에서 처음 $n + 1$ 개의 성분들만 포함하여 끊어낸 것이며, 다음과 같이 정의된다.
$\quad$ 이전 식 (5.151)과 (5.152)에서 우리는 $\delta^k$ 라는 약간 엉성한(sloppy) 표기법을 사용했는데, 이는 다변수 벡터 $x \in \mathbb{R}^D$ ( $D > 1$ ) 및 $k > 1$ 에 대해서는 수학적으로 정의되지 않는다. $D_x^k f$ 와 $\delta^k$ 는 단순한 벡터의 거듭제곱이 아니라 모두 $k$ 차 텐서(k-th order tensors), 즉 $k$ 차원 배열이라는 점에 유의하라. $k$ 차 텐서 $\delta^k \in \mathbb{R}^{D \times D \times \dots \times D}$ ( $k$ 번 곱해짐)는 벡터 $\delta \in \mathbb{R}^D$ 를 $k$ 번 중첩하여 외적(Outer product, 기호 $\otimes$ )한 결과로 얻어진다. 예를 들어 다음과 같다.
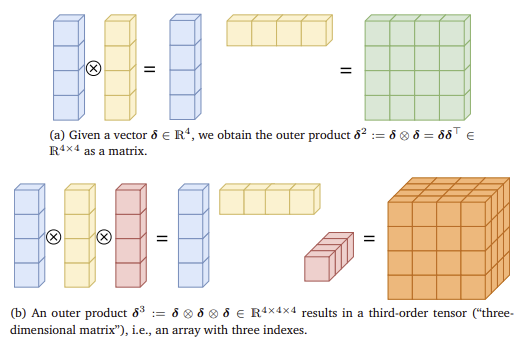
그림 5.13은 이러한 외적 과정을 시각적으로 보여준다. 일반적으로 다변수 테일러 급수에서 우리는 다음과 같은 항들을 얻게 된다.
여기서 $D_x^k f(x_0) \delta^k$ 는 $k$ 차 다항식을 구성한다.
$\quad$ 이제 벡터장을 위한 테일러 급수를 명확히 정의했으므로, $k=0, \dots, 3$ 과 $\delta := x - x_0$ 에 대한 테일러 급수 전개의 처음 몇 개 항 $D_x^k f(x_0) \delta^k$ 를 명시적으로 수식으로 적어보자.
$k = 0 : D_x^0 f(x_0) \delta^0 = f(x_0) \in \mathbb{R} \quad (5.156)$
$k = 1 : D_x^1 f(x_0) \delta^1 = \underbrace{\nabla_x f(x_0)}_{1 \times D} \underbrace{\delta}_{D \times 1} = \sum_{i=1}^D \nabla_x f(x_0)[i]\delta[i] \in \mathbb{R} \quad (5.157)$
$k = 2 : D_x^2 f(x_0) \delta^2 = \text{tr}(\underbrace{H(x_0)}_{D \times D} \underbrace{\delta \delta^\top}_{D \times D}) = \underbrace{\delta^\top}_{1 \times D} \underbrace{H(x_0)}_{D \times D} \underbrace{\delta}_{D \times 1} \quad (5.158)$
$= \sum_{i=1}^D \sum_{j=1}^D H[i,j]\delta[i]\delta[j] \in \mathbb{R} \quad (5.159)$
$k = 3 : D_x^3 f(x_0) \delta^3 = \sum_{i=1}^D \sum_{j=1}^D \sum_{k=1}^D D_x^3 f(x_0)[i,j,k]\delta[i]\delta[j]\delta[k] \in \mathbb{R} \quad (5.160)$
여기서 $H(x_0)$ 는 기준점 $x_0$ 에서 평가된 $f$ 의 헤시안(Hessian) 행렬이다.
예제 5.15 (두 변수를 가진 함수의 테일러 급수 전개)
다음과 같은 함수를 고려하자.
우리는 $(x_0, y_0) = (1, 2)$ 에서 $f$ 의 테일러 급수 전개를 계산하고자 한다. 시작하기 전에 우리가 무엇을 기대해야 할지 논의해 보자. 식 (5.161)의 함수는 3차 다항식이다. 우리는 다항식들의 선형 결합(linear combination)인 테일러 급수 전개를 찾고 있다. 따라서 3차 다항식을 표현하기 위해 테일러 급수 전개가 4차 이상의 항을 포함할 것이라고 기대하지 않는다. 이는 식 (5.161)을 완벽하게 대체하는 정확한 표현을 찾기 위해 식 (5.151)의 처음 네 개의 항만 결정하는 것으로 충분하다는 것을 의미한다.
$\quad$ 테일러 급수 전개를 결정하기 위해, 우리는 상수항과 1차 도함수들부터 시작하며 이는 다음과 같이 주어진다.
따라서 우리는 다음을 얻는다.
이로 인해 다음이 성립한다.
$D_{x,y}^1 f(1,2)\delta$ 는 오직 선형항들, 즉 1차 다항식들만 포함한다는 점에 주목하라.
$\quad$ 2차 편도함수들은 다음과 같이 주어진다.
우리가 2차 편도함수들을 모으면 다음과 같은 헤시안(Hessian)을 얻는다.
이로 인해 다음이 성립한다.
그러므로 테일러 급수 전개의 다음 항은 다음과 같이 주어진다.
여기서 $D_{x,y}^2 f(1,2) \delta^2$ 은 오직 이차항들, 즉 2차 다항식들만 포함한다.
$\quad$ 3차 도함수들은 다음과 같이 얻어진다.
식 (5.171)의 헤시안에 있는 대부분의 2차 편도함수들이 상수이므로, 유일하게 0이 아닌 3차 편도함수는 다음과 같다.
고계 도함수들과 차수 3의 혼합 도함수들(예: $\frac{\partial^3 f}{\partial x^2 \partial y}$ )은 사라져서(vanish) 다음이 성립한다.
그리고
이는 테일러 급수의 모든 3차항을 수집한 것이다. 종합하면, $(x_0, y_0) = (1, 2)$ 에서 $f$ 의 (정확한) 테일러 급수 전개는 다음과 같다.
이 경우, 우리는 식 (5.161)에 있는 다항식의 정확한(exact) 테일러 급수 전개를 얻었다. 즉, 식 (5.180c)의 다항식은 식 (5.161)의 원본 다항식과 동일하다. 원래의 함수가 3차 다항식이었고 우리가 이를 (5.180c)에서 상수항, 1차, 2차, 3차 다항식들의 선형 결합으로 표현했기 때문에, 이 특정 예제에서 이러한 결과는 놀라운 것이 아니다.